 bingdada
Danijar Hafner 通过基于模型的强化学习开发世界模型,让智能体在模拟环境中获得预测与规划能力,从而在真实世界中应对未训练过的场景。其 Dreamer 系列已证明该路径的可行性,并正通过初创公司推动具身智能的商业化。
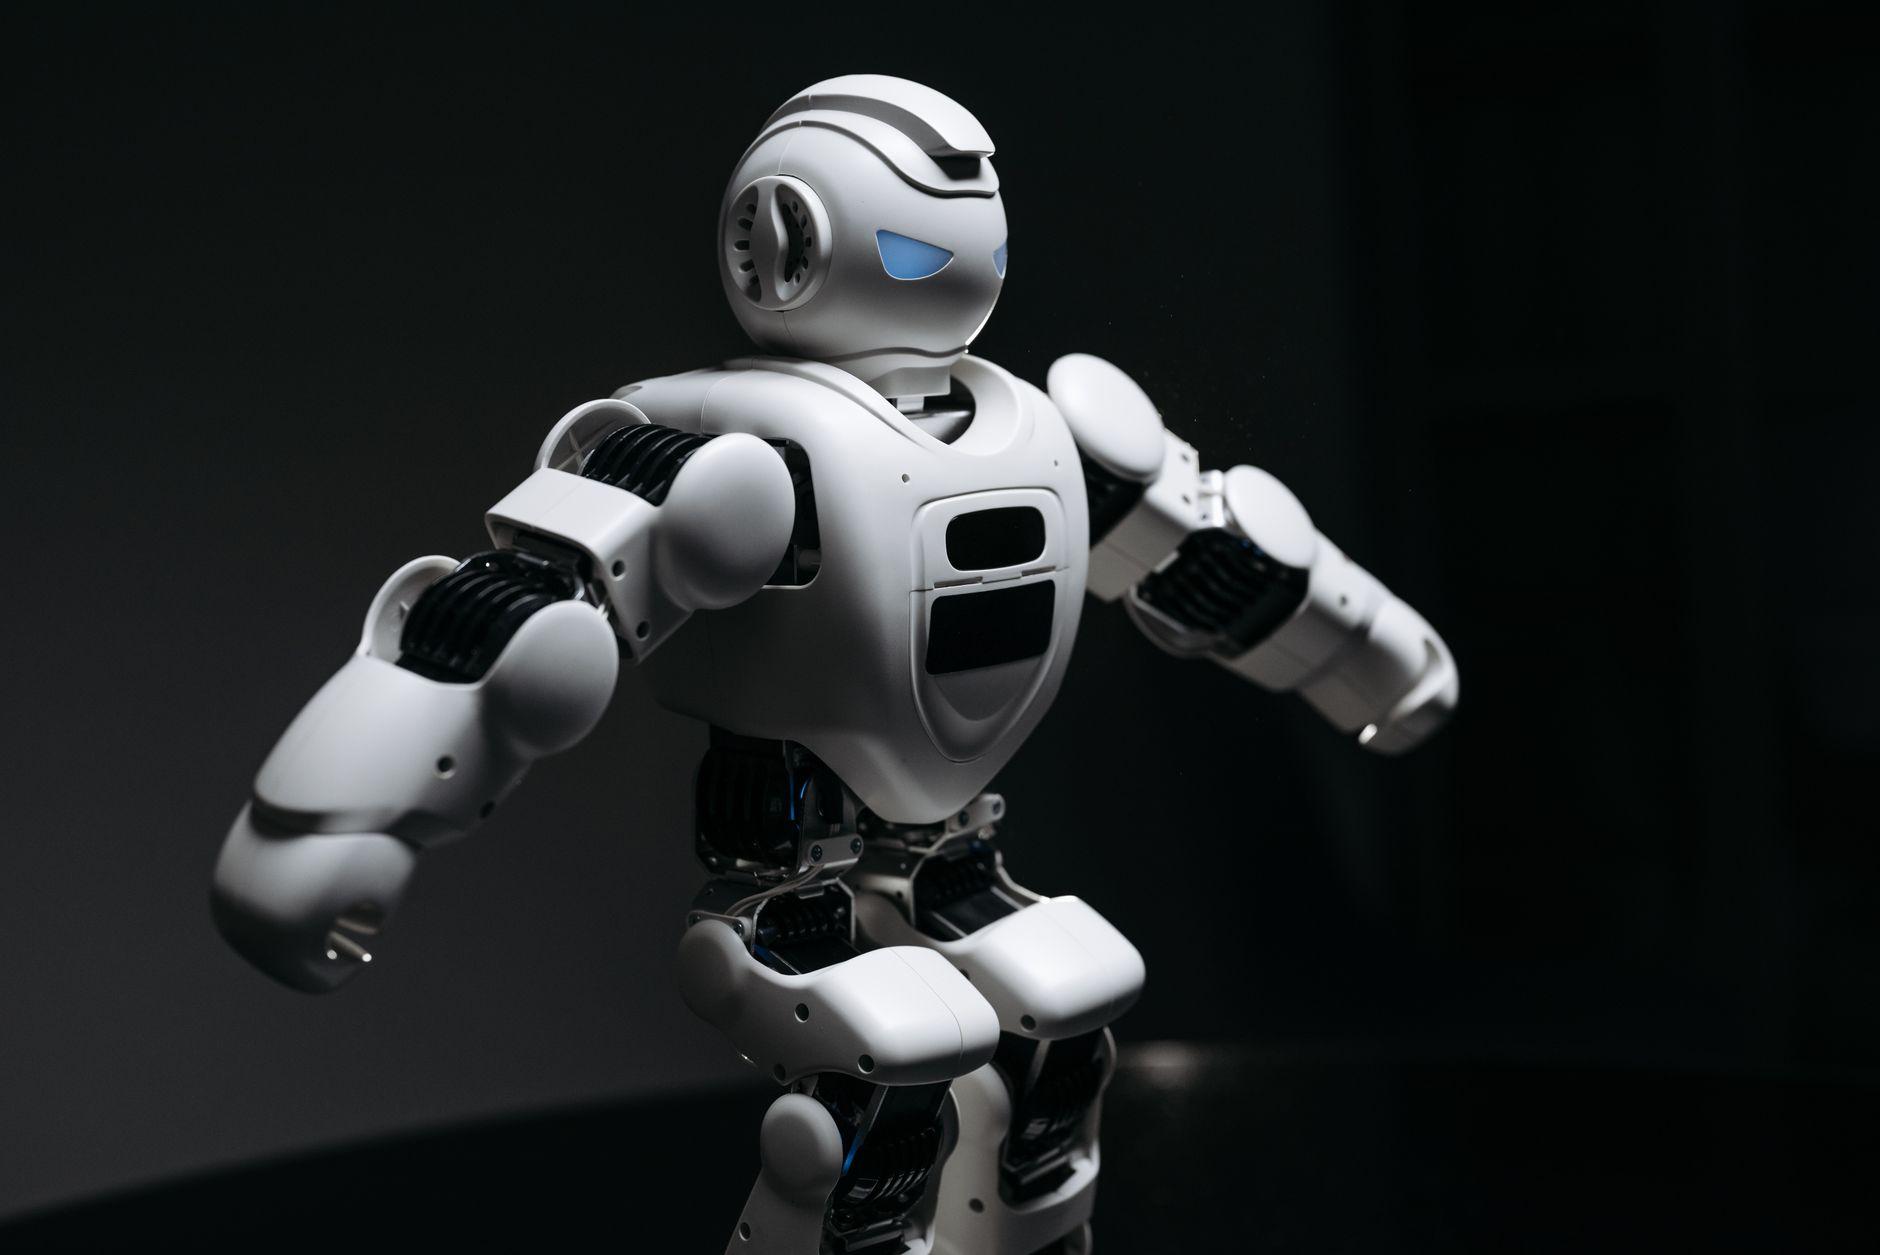
在旧金山 SoMa 区的一间开放式办公室里,Danijar Hafner 的初创公司仍处于隐身模式,门口甚至没有挂上公司名牌。房间内家具寥寥,但从天花板垂下的架子上,却挂满了形态各异的仿人机器人。这位 31 岁的 AI 研究者,正试图将他的智能体从虚拟世界带入物理现实。他的核心思路并非传统的试错训练,而是让智能体在模拟环境中获得“想象力”,从而在真实世界应对从未见过的突发状况。
Hafner 的技术路径被称为基于模型的强化学习(Model-Based Reinforcement Learning)。他开发出旨在模拟物理现实的“世界模型”,并让智能体在其中进行训练。智能体将模型视为真实世界的模拟器,学习如何行动,并利用这些经验对未来结果进行预测——用 Hafner 的话说,就是“做梦”或“想象”。这赋予了智能体及其控制的机器人导航未知环境的能力。
与依赖真实世界试错的传统机器人训练方式不同,Hafner 的方法让智能体能够执行极其复杂的任务,而无需在物理世界中经历漫长的试错过程。例如,若要让机器人进入人类家庭,它必须能处理从未见过的户型图与家具布局,这正是世界模型所擅长的领域。
Hafner 的职业生涯始于 Google。2015 年,作为波茨坦哈索·普拉特纳工程学院的大二学生,他获得了 Google Brain 学生研究员的职位。此后,他在 Google Brain 和 Google DeepMind 担任过多个职务,并与 Geoffrey Hinton 和 Ashish Vaswani 等 AI 领域的传奇人物共事。
他的研究轨迹清晰可见。PlaNet 模型让智能体能够通过提前规划来执行动作;Dreamer 2 成为首个利用世界模型在 Atari 2600 游戏中达到人类水平表现的智能体;Dreamer 3 则首次解决了 Minecraft 钻石挑战——自主成功挖掘游戏中的宝石;Dreamer 4 更进一步,仅从离线游戏录像数据集中学习,便能掌握挖钻石的技能,全程未直接与游戏交互。
近年,他开始将智能体迁移至物理世界。DayDreamer 项目使用 Dreamer 算法,让机器人在未经特定训练的情况下,能在陌生环境中自主操作并对新体验(如被推倒)做出反应。
Hafner 的探索并非孤例。在具身智能领域,DeepMind 的机器人团队也在探索如何让机器人在复杂环境中实现泛化。Hafner 的独特之处在于,他主张智能体在模拟中获得的“经验”可以直接迁移到真实世界,从而大幅降低对物理试错的依赖。
这种思路对机器人进入人类生活空间至关重要。想象一个场景:机器人被派往一个从未见过的家庭环境中执行任务,它需要理解房间布局、识别家具并规划路径。Hafner 的方法让机器人通过“想象”来预演各种可能性,而不是被动地依赖预设程序。
Hafner 的“世界模型”路线,与国内具身智能领域的探索形成了有趣的对照。国内科技公司如百度(文心一言背后的团队)在视觉-语言-动作模型上投入巨大,试图让机器人理解自然语言指令并执行物理操作。智谱 AI 的 GLM 系列模型也在探索多模态理解与机器人控制的结合。
与 Hafner 强调“预测与想象”的路径不同,国内多数方案更侧重于大规模真实数据采集与模仿学习。例如,等机器人公司通过海量真实场景数据训练机器人,而大模型公司则试图将语言理解能力注入机器人“大脑”。两种路径各有优劣:模拟训练成本低、泛化潜力大,但存在“模拟到现实”的迁移鸿沟;真实数据训练更稳健,但受限于数据采集的规模和成本。
Hafner 离开 Google DeepMind 于 2025 年秋季创立新公司的举动,表明他相信自己的路径已足够成熟,可以走向商业化。尽管他对具体计划守口如瓶,但明确表示自己“想解决一个能改变世界的问题”。
对于关注 AI 与机器人交叉领域的从业者而言,Hafner 的进展提供了几个关键启示:
随着世界模型在自动驾驶与机器人领域的应用日益广泛,Hafner 的“Dreamer”系列无疑为这一方向提供了重要的技术注脚。
Hafner 的愿景是让机器人真正成为人类生活的一部分。他的“世界模型”路径,或许正是解锁这一未来的关键钥匙。当机器人能够在“梦境”中预演无数种可能,现实世界中的任何意外都将不再是意外。
世界模型是 AI 模型的一种,旨在模拟物理现实。智能体在其中训练并学习如何行动,利用经验预测未来结果,从而在真实世界中导航未知环境。
Dreamer 系列证明了世界模型在复杂任务中的有效性:Dreamer 2 在 Atari 游戏中达到人类水平,Dreamer 3 解决 Minecraft 钻石挑战,Dreamer 4 则从离线数据中学习,无需直接交互。
当机器人进入人类家庭等未知环境时,无法依赖预设程序应对所有情况。规划能力让机器人能基于对环境的理解,预演多种行动路径并选择最优解。
国内方案多侧重于大规模真实数据采集与模仿学习,如宇树科技的机器人产品;大模型公司如百度、智谱 AI 则在探索将语言理解与机器人控制结合,与 Hafner 的“预测与想象”路径形成互补。
Bingdada 是一个专注 SEO、GEO(生成式引擎优化)与 AEO(答案引擎优化)的内容平台,由资深内容编辑、SEO 技术工程师与 AI 研究专家组成的团队持续运营。我们追踪搜索引擎与生成式 AI 的最新动态,为读者提供准确、实用、可落地的方法论与行业洞察。
编辑团队:内容策划 · 技术编辑 · AI 研究组
网站:bingdada.com
© 2026 Bingdada. 保留所有权利。
Put your brand in the reader feed
In-article ad slots: high-attention moments perfect for product launches and event recruitment.
SEO & GEO 技术探索者,专注于搜索引擎优化和生成式引擎优化。
Google DeepMind 在欧洲启动为期三个月的机器人加速器,支持 15 家具身智能初创企业,覆盖工业、医疗、建筑与海洋等场景,释放出物理 AI 从研究走向工程化落地的明确信号。
蚂蚁灵波联合魔搭社区、阿里云天池发起首届具身大模型挑战赛,以 LingBot-VLA 2.0 开源基座为核心,设置仿真初赛与上海真机黑客松决赛,面向全球开发者开放。
亮源新创连续发布 LightParkour、LightNav-0 和 Light REACT 三项技术,围绕规模化预训练、对齐与部署的三段范式,探索具身智能如何从单点技能走向可泛化的基础模型体系。
Get the latest SEO & GEO insights.
We respect your privacy. You can unsubscribe at any time.
